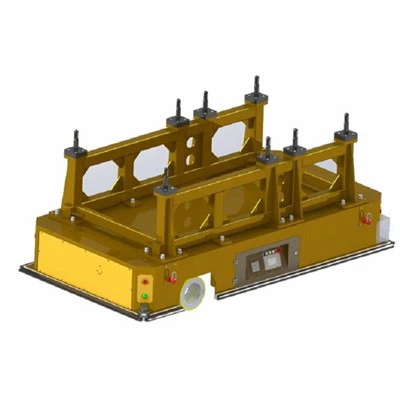
Като доставчик на автоматизирани управлявани превозни средства (AGV) за мобилни производствени линии, бях свидетел от първа ръка на основната роля, която сензорите играят във функционалността и ефективността на тези забележителни машини. AGV революционизират производствената и логистичната индустрия чрез автоматизиране на процесите на обработка на материали, а сензорите са очите и ушите, които им позволяват да навигират безопасно и точно в сложни среди. В тази публикация в блога ще изследвам различните видове сензори, използвани в AGV за мобилни производствени линии, и тяхното значение за осигуряване на оптимална производителност.
Лазерни скенери
Лазерните скенери са едни от най-често използваните сензори в AGV. Тези устройства излъчват лазерни лъчи в 360-градусов модел и измерват времето, необходимо на светлината да отскочи обратно от околните обекти. Чрез анализиране на отразената светлина AGV може да създаде подробна карта на околната среда и да открие препятствията в реално време. Лазерните скенери са много точни и могат да откриват обекти на разстояние от няколко метра, което ги прави идеални за използване в големи производствени съоръжения и складове.
Едно от основните предимства на лазерните скенери е способността им да предоставят точна информация за позициониране. Чрез сравняване на текущите сканирани данни с предварително картографирано оформление на съоръжението, AGV може да определи точното му местоположение и ориентация в околната среда. Това позволява точна навигация и планиране на пътя, като гарантира, че AGV може да се движи ефективно и безопасно през производствената линия.
Освен за откриване и позициониране на препятствия, лазерните скенери могат да се използват и за избягване на сблъсък. Когато AGV открие препятствие по пътя си, той може автоматично да коригира скоростта си или да промени курса си, за да избегне сблъсък. Това не само помага да се предотврати повреда на AGV и заобикалящото го оборудване, но също така гарантира безопасността на работниците в района.
Сензори за зрение
Визуалните сензори, като камери и сензори за дълбочина, са друг важен тип сензори, използвани в мобилните производствени линии AGV. Тези сензори предоставят на AGV визуална информация за околната среда, което му позволява да разпознава обекти, да чете баркодове и да изпълнява други задачи, които изискват визуално възприятие.
Камерите обикновено се използват за разпознаване и идентификация на обекти. Чрез анализиране на изображенията, заснети от камерата, AGV може да определи вида, размера и местоположението на обектите в близост до него. Тази информация може да се използва за задачи като избиране и поставяне на предмети, сортиране на материали и извършване на проверки на качеството.
Сензорите за дълбочина, от друга страна, предоставят на AGV информация за разстоянието между сензора и обектите в неговата среда. Това позволява на AGV да създаде триизмерна карта на околността и да открие препятствия, които може да не се виждат от камерата. Сензорите за дълбочина са особено полезни в приложения, при които AGV трябва да навигира в тесни пространства или около сложни обекти.
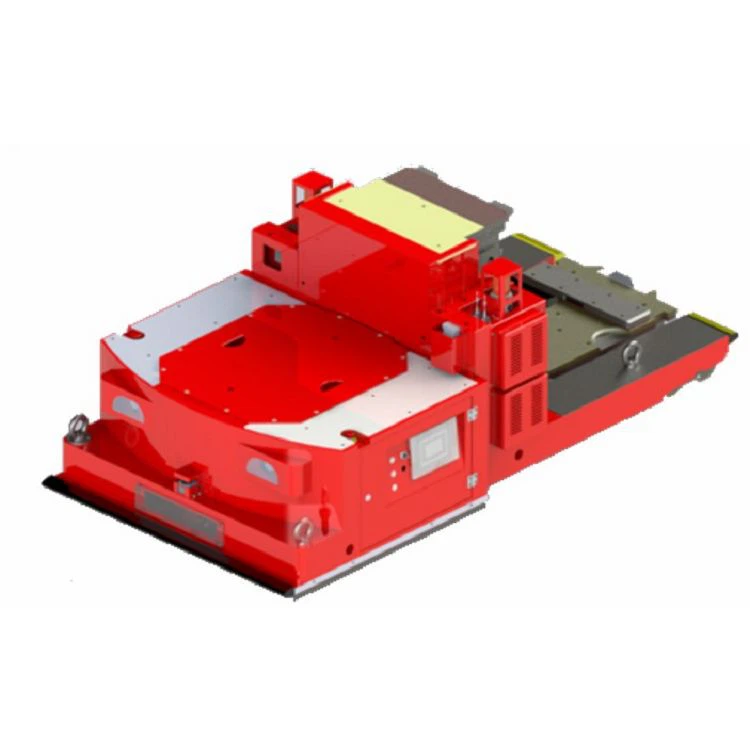
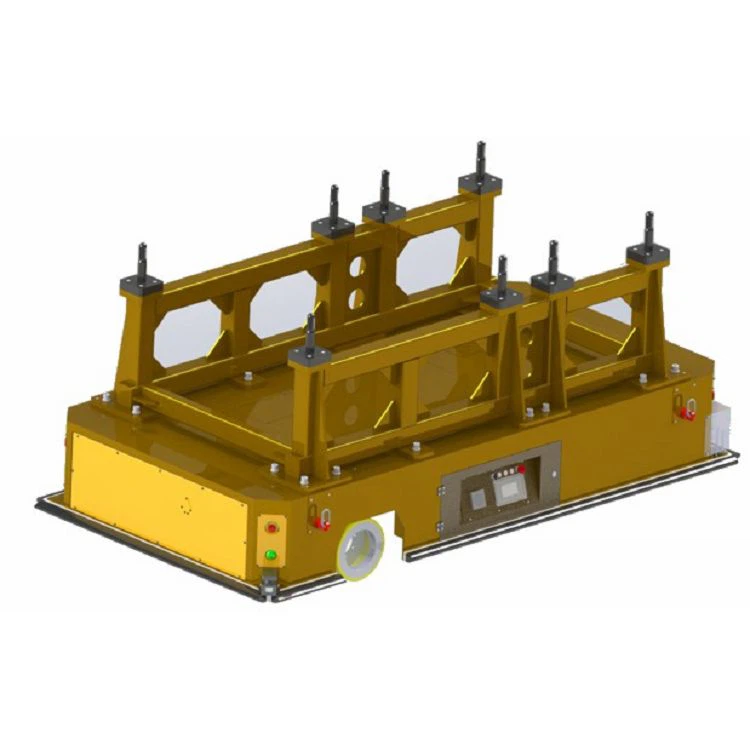
Едно от предизвикателствата при използването на зрителни сензори в AGV е необходимостта от обработка на големи количества визуални данни в реално време. За да преодолеят това предизвикателство, много производители на AGV използват усъвършенствани алгоритми за компютърно зрение и техники за изкуствен интелект, за да анализират изображенията и да извличат съответната информация. Тези технологии позволяват на AGV да взема решения бързо и точно, дори в динамична и променяща се среда.
Инерционни измервателни единици (IMU)
Инерционните измервателни единици (IMUs) са сензори, които измерват ускорението и ъгловата скорост на AGV. Тези сензори обикновено се състоят от акселерометри, жироскопи и понякога магнитометри, които работят заедно, за да предоставят на AGV информация за неговото движение и ориентация.
IMU се използват в AGV за различни цели, включително навигация, контрол на стабилността и компенсация на вибрациите. Чрез измерване на ускорението и ъгловата скорост на AGV, IMU може да определи неговата позиция и ориентация спрямо фиксирана референтна точка. Тази информация може да се използва заедно с други сензори, като лазерни скенери и сензори за зрение, за да се осигури по-точна и надеждна навигация.
Освен за навигация, IMU могат да се използват и за контрол на стабилността. Когато AGV се движи, той може да изпитва вибрации и смущения, които могат да повлияят на неговата стабилност и работа. Чрез измерване на ускорението и ъгловата скорост на AGV, IMU може да открие тези вибрации и да изпрати сигнали до системата за управление на AGV, за да регулира скоростта и посоката си, за да поддържа стабилност.
Друго важно приложение на IMU в AGV е компенсацията на вибрациите. В някои приложения, като например високоскоростна обработка на материали, AGV може да бъде подложен на значителни вибрации, които могат да повлияят на точността на неговите сензори и качеството на неговите операции. Чрез използване на IMU за измерване на вибрациите и компенсирането им в реално време, AGV може да гарантира, че неговите сензори предоставят точни и надеждни данни, дори в предизвикателни среди.
Сензори за близост
Сензорите за близост се използват в AGV за откриване на наличието на обекти в непосредствена близост до превозното средство. Тези сензори работят, като излъчват сигнал, като електромагнитно поле или лъч светлина, и измерват отражението или поглъщането на сигнала от обекта. Сензорите за близост обикновено се използват за задачи като откриване на присъствието на други AGV, препятствия или работни станции в производствената линия.
Има няколко вида сензори за близост, включително индуктивни сензори, капацитивни сензори и ултразвукови сензори. Индуктивните сензори се използват за откриване на метални обекти, докато капацитивните сензори могат да откриват както метални, така и неметални обекти. Ултразвуковите сензори, от друга страна, използват звукови вълни, за да открият наличието на обекти и са особено полезни в приложения, където обектът не се вижда или където околната среда е шумна.
Едно от предимствата на сензорите за близост е способността им да предоставят обратна връзка в реално време към системата за управление на AGV. Когато AGV открие обект в близост до него, той може автоматично да коригира скоростта си или да промени курса си, за да избегне сблъсък. Това помага за предотвратяване на злополуки и щети на AGV и заобикалящото го оборудване.
RFID четци
Четците за радиочестотна идентификация (RFID) се използват в AGV за идентифициране и проследяване на обекти с помощта на радиовълни. Към обектите се закрепват RFID етикети, а RFID четецът излъчва сигнал, който активира етикета и прочита информацията, съхранена върху него. Тази информация може да включва идентификатор на обекта, местоположение и други подходящи данни.
RFID четците обикновено се използват в AGV за задачи като управление на инвентара, проследяване на материали и контрол на производствената линия. Чрез използването на RFID етикети за идентифициране и проследяване на обектите в производствената линия, AGV може да гарантира, че точните материали се доставят на точното място в точното време. Това спомага за подобряване на ефективността и производителността на производствения процес и намалява риска от грешки и забавяния.
Едно от предимствата на RFID четците е способността им да четат множество етикети едновременно. Това позволява на AGV бързо и точно да идентифицира и проследява голям брой обекти в производствената линия. В допълнение, RFID етикетите са издръжливи и могат да издържат на тежки среди, което ги прави подходящи за използване в промишлени приложения.
Заключение
В заключение, сензорите са основен компонент на мобилните производствени линии AGV, което им позволява да навигират безопасно и точно в сложни среди. Лазерни скенери, сензори за зрение, IMU, сензори за близост и RFID четци са само някои от видовете сензори, използвани в AGV, всеки със свои собствени уникални възможности и приложения. Използвайки комбинация от тези сензори, производителите на AGV могат да създават превозни средства, които са изключително интелигентни, ефективни и надеждни.
Ако се интересувате да научите повече за нашите мобилни производствени линии AGV или имате някакви въпроси относно сензорите, използвани в нашите превозни средства, моля, не се колебайте [свържете се с нас]. Ще се радваме да обсъдим вашите специфични изисквания и да ви предоставим персонализирано решение, което отговаря на вашите нужди.
Референции
- T. Kurfess, „Automated Guided Vehicle Systems,“ in Handbook of Industrial Robotics, Springer, 2016.
- R. Siegwart, IR Nourbakhsh и D. Scaramuzza, Introduction to Autonomous Mobile Robots, MIT Press, 2011.
- За повече информация относно нашата продуктова гама посетете нашия уебсайт:Безпилотни конвейерни AGV,Лазерно насочвани тежкотоварни AGV,Omni Direction AGV